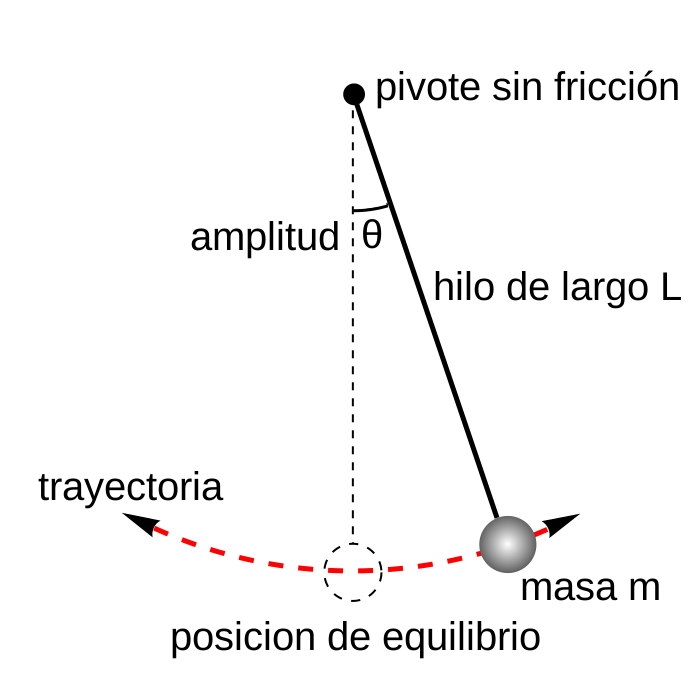
En general, el periodo T de un péndulo de largo L depende del ángulo máximo \theta_{max} de oscilación. Para ángulos pequeños, este se puede aproximar por
T = 2 \pi \sqrt{\frac{L}{g}}
\tag{1}
donde g es la aceleración de la gravedad. Es decir, si se cuadriplica el largo, se duplica el periodo.
Figura 1: Esquema de un péndulo ideal.
1 Objetivos
Realizar mediciones directas de magnitudes físicas con errores aleatorios.
Evaluar la incerteza de una medición con errores aleatorios.
Reportar resultados de manera gráfica y numérica.
2 Preguntas a responder
¿Cuál es el error de medición \sigma_T de un periodo T? ¿Tiene alguna relación con su tiempo de respuesta para accionar el cronómetro?
¿Hay un error de exactitud en la medición del periodo?
¿Cómo varía este error de medición \sigma_T con la duración del periodo? ¿Puede reutilizar su calibración del error para una medición del doble de periodo?
¿De qué maneras se puede mejorar la precisión del periodo? ¿Hasta donde sirve mejorar la precisión para estimar g?
Dado el valor más preciso de g que puedan obtener, ¿coincide con el valor esperado?
3 Materiales a utilizar
Se recomienda utilizar un cronómetro digital en la computadora para poder exportar fácilmente las mediciones a un archivo y analizarlas. Pueden encontrar uno aquí.
Importante
Antes de realizar muchas mediciones, verifiquen que las puedan exportar correctamente e importar en Python.
4 Actividades
4.1 Planificación del experimento
A partir de la Ecuación 1, se puede obtener la aceleración de la gravedad g a partir de mediciones del largo L y el periodo T:
g = (2\pi)^2 \frac{L}{T^2}
\tag{2}
4.1.1 Propagación de errores
Si conoce los errores \sigma_L y \sigma_T de L y T, respectivamente, ¿cómo podría estimar el error \sigma_g de g? Utilice la fórmula de propagación de errores independientes (Bevington y Robinson 2003, 39):
Reescriba dicha expresión en términos de los errores relativos: \frac{\sigma_g}{g}, \frac{\sigma_L}{L}, y \frac{\sigma_T}{T}.
4.1.2 Reducción del error en el periodo T
En las siguientes actividades, vamos a reducir el error de medición de \sigma_T. ¿Hasta cuánto es útil reducir \sigma_T? Es decir, que la reducción en \sigma_T produzca un cambio en \sigma_g (o \frac{\sigma_g}{g}).
Asuma que trabajamos con un péndulo de L = 1 \, m, con un error de medición \sigma_L = 1 \, mm y, dado que g \approx 9.8 \, m/s^2, esperamos medir un periodo de T = 2 \, s.
4.1.3 Ángulo máximo
Como se dijo anteriormente, periodo del péndulo depende del ángulo. La aproximación que vamos a utilizar para calcular g (Ecuación 2) solo vale cuando el ángulo es pequeño. ¿Cuánto es pequeño? Depende de la precisión con la que midan.
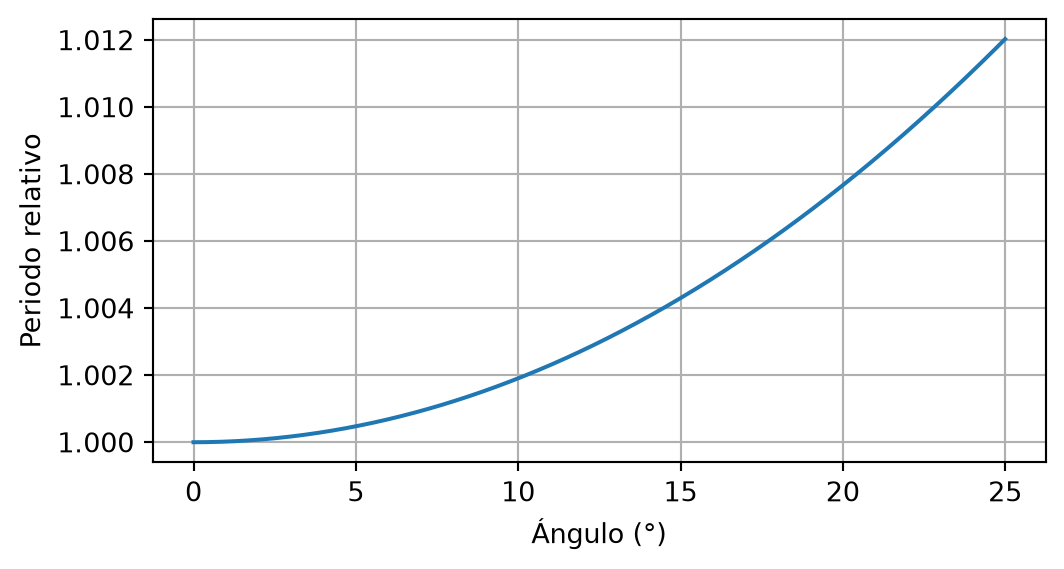
En la Figura 2, se muestra el error (de exactitud) relativo entre el periodo bajo la aproximación de ángulos pequeños (Ecuación 1) y el periodo “real” 1 sin dicha aproximación. Si medimos el periodo con un error (de precisión) relativo del 1 \% para oscilaciones de ángulo mayor a 20 \degree, el intervalo que reportemos no va a coincidir con el valor que esperábamos (Ecuación 1), sino que va a estar centrado en el valor real de periodo. Por lo tanto, no vamos a poder usar la Ecuación 2 para obtener la aceleración de la gravedad g.
Figura 2: Periodo del péndulo sin la aproximación de ángulos pequeños. Se grafíca relativo al periodo a ángulo 0, que coincidiría con la aproximación de ángulos pequeños.
4.2 Evaluación de la precisión en el periodo
Para evaluar la precisión de una medición con errores aleatorios, podemos repetir el experimento múltiples veces y observar como se distribuyen los posibles resultados.
Supongamos que realizamos N mediciones \{ T_1, \ldots, T_N \}.
Una opción2 es tomar los valores mínimo T_{min} y máximo T_{max} y asignar como nuestra incerteza para el periodo T_{max} - T_{min}. Esta es una medida que es útil cuando las mediciones se distribuyen de manera uniforme en este rango. ¿Es este el caso para nuestras mediciones?
4.2.1 Visualización gráfica: histograma
Para visualizar como se distribuyen nuestras mediciones, hay que separar en dos casos:
para una variable discreta, como los números que salen al tirar dados, podemos simplemente contar cuantas veces salió cada valor,
para una variable continua, como el tiempo, tenemos que usar otra estrategia ya que es poco probable que se vuelva a repetir exactamente la misma medición.
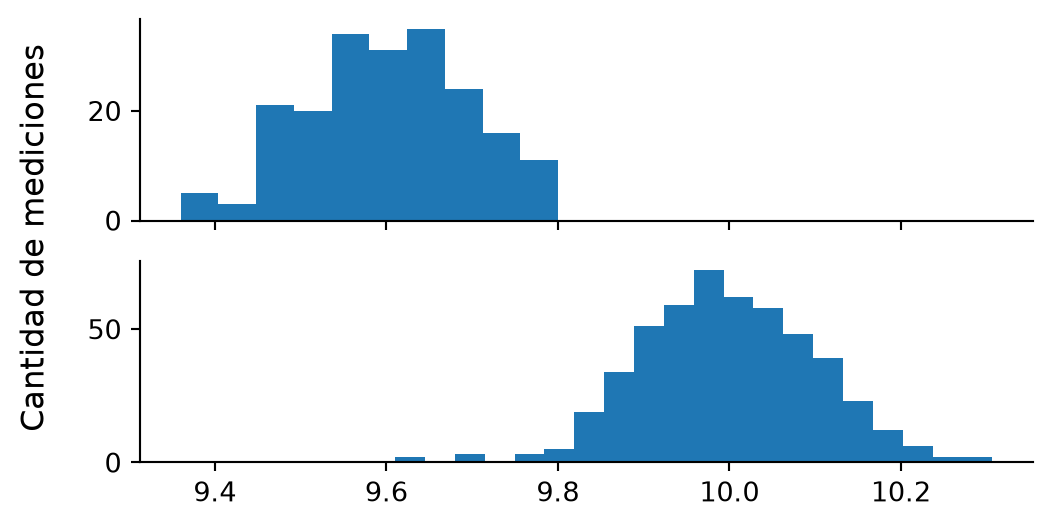
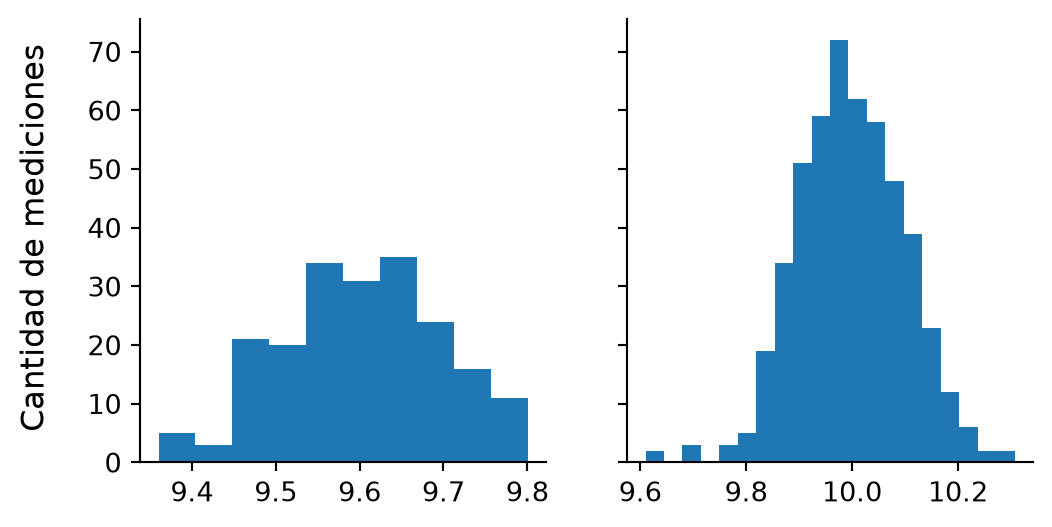
Una forma es usar un histograma, que divide el rango de nuestra variable en segmentos disjuntos y cuenta cuantas mediciones caen en cada segmento. En Python, una forma simple de construir y visualizar un histograma es la siguiente:
import numpy as npimport matplotlib.pyplot as pltdatos = np.loadtxt("mis_datos.txt")plt.hist(datos, bins="auto")
donde bins es el parámetro que controla la cantidad o posiciones de los segmentos.
Pruebe utilizar distintos anchos de bin. ¿Cambian las alturas del histograma? ¿Por qué? Probar con datos simulados.
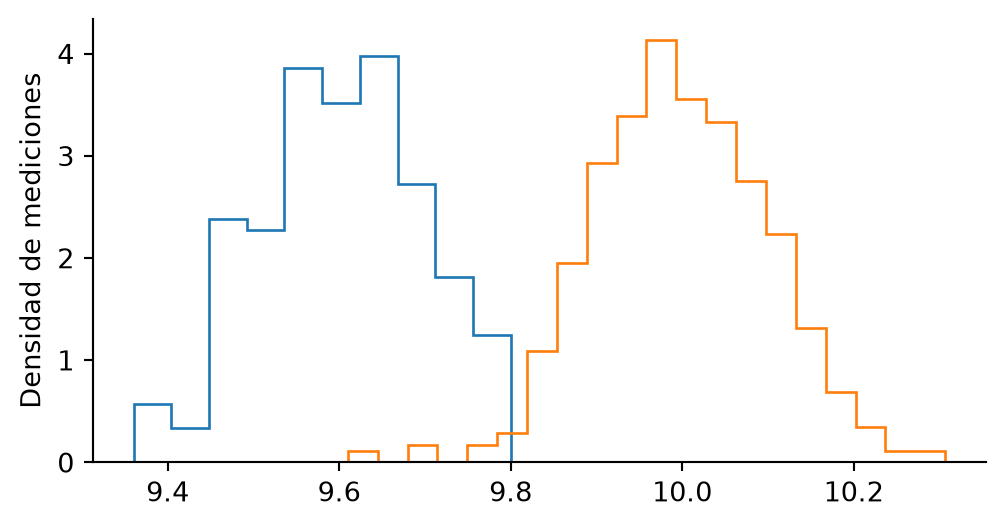
A veces, puede ser más claro superponer los histogramas. Para ello, conviene cambiar el tipo de gráfico a step y normalizar el histograma con density=True para que el área bajo la curva sea 1. Entonces, el eje y queda expresado en “densidad de mediciones”.
donde
\bar{T} = \frac{1}{N}\sum_{i=1}^N T_i
\tag{5} es el promedio de las mediciones. Esta es la raiz del promedio de las distancias cuadráticas de las mediciones T_i a su promedio \bar{T}.
A diferencia del “máximo - mínimo”, esta es más “estable” a medida que aumenta la cantidad de datos (ver código interactivo).
¿Cambian el promedio y la desviación estándar al considerar más mediciones? Calcule estos valores usando subconjuntos de distintos tamaños de sus mediciones.
Le puede servir conocer las desviaciones estándar del promedio \bar{T}:
Para tomar un subconjunto de las mediciones, por ejemplo, desde la 3ra hasta la 7ma medición (sin incluirla esta última):
datos[3:7]
4.2.3 Interpretación probabilística
Generalmente, al dar un valor para la precisión de una medición, no damos un intervalo que contenga nuestra magnitud de interés sino que decimos que hay cierta probabilidad de que lo contenga.
Compare esta cantidad \sigma_T con el ancho visual del histograma.
¿Qué porcentaje de las mediciones cae en \bar{T} \pm k \cdot \sigma_T? Pruebe con k \in \{1, 2, 3\}.
Código de Python
k =1datos_dentro = (datos > m - k * s) & (datos < m + k * s)cant_dentro = np.count_nonzero(datos_dentro) / np.size(datos_dentro)
Si realizara una nueva medición, ¿en que rango esperaría que caiga? ¿Con que probabilidad?
4.3 Dependencia de la precisión en el periodo con periodo
En la Sección 4.1.1, se puede obtener que el error relativo \sigma_g / g solo depende de los errores relativos en el largo L y el periodo T. ¿Dependen estos de cómo armemos y midamos el péndulo?
Para la medición del largo L del péndulo, su error \sigma_L es independiente del valor de L y está dado por la resolución de la cinta métrica (si estamos midiendo bien). Por lo tanto, \sigma_L / L se achica al aumentar L. Es decir, para mejorar el error en g nos convendría armar un péndulo más largo. Con un péndulo el doble de largo, se reduce el error que contribuye L a la mitad.
Pero con un péndulo el doble de largo, el periodo T es 4 veces más grande (ver Ecuación 1). ¿Qué sucede con la precisión \sigma_T? ¿También se mantiene constante \sigma_T y, por lo tanto, se reduce el error relativo \sigma_T / T?
4.4 Fuente de la incerteza en la medición del periodo
Es razonable pensar que la variación en los periodos está relacionada al tiempo de respuesta del observador para accionar el cronómetro. Una forma de medir este tiempo de respuesta es:
tomar un cronómetro,
tapar los decimales dejando visible el número de segundos,
En promedio, e_T = 0 y su desviación estándar es \sqrt{2} veces la del tiempo de respuesta que midieron.
4.5 Reducción de la incerteza de medición
Al medir repetidas veces el periodo con un cronómetro, se observa una dispersión en las mediciones. Si esta se debe a errores de medición, podemos reducir la incerteza combinando múltiples mediciones.
La dispersión podría no deberse a un error de medición si el cambio en el periodo T se debe a cambios en la longitud L. Por ejemplo, imaginen que desarman y vuelven a armar el péndulo para cada medición: podría ser que haya una variación en L menor al error de medición de L que produzca un cambio en T mayor al error de medición en T.
4.5.1 Promediar mediciones
Una forma de reducir la incerteza de una medición es promediar los resultados. Con N mediciones independientes \{ T_1, \ldots, T_N \}, cuyo error de medición estimamos con la Ecuación 4, obtener una mejor estimación del periodo T promediando estos valores (Ecuación 5). El error del promedio está dado por:
\sigma_{\bar{T}} = \frac{\sigma_T}{\sqrt{N}}
¿Cuántas mediciones tendríamos que hacer para que el error del periodo sea despreciable? (Ver Sección 4.1.2)
4.5.2 Acumular mediciones
Si medimos el tiempo acumulado t_N por N oscilaciones consecutivas, este valor va a ser N veces más grande que el periodo T. Luego, si dividimos por N, podemos obtener otra estimación distinta del periodo:
T_N = \frac{t_N}{N}
que llamamos T_N para diferenciarlo de la estimación que se obtiene promediando, \bar{T}.
donde \sigma_{t_N} es el error en la medición del tiempo acumulado t_N.
A diferencia del promedio, cuyo error se reduce como 1/\sqrt{N}, este error parece reducirse como 1/N. Pero, si \sigma_{t_N} creciera con N, podríamos no tener una ventaja con este método.
Entonces, ¿nos conviene usar este método o no? ¿Cuántas mediciones tendríamos que hacer con este método? (Ver Sección 4.3).
5 Entrega
Para esta entrega, vamos a realizar únicamente la secciones de “Desarrollo experimental” y “Resultados” de un informe.
La preguntas a responder son:
¿Cuál es la incerteza en la medición de un periodo con el cronómetro?
¿Cambia la incerteza en la medición al medir un periodo más largo?
¿Cuál es la relación entre la incerteza de la medición de un periodo y el tiempo de respuesta al accionar el cronómetro?
Presenten sus mediciones de manera gráfica, realizando entre 1 y 3 figuras que le ayuden a responder estas preguntas. Utilice el epígrafe de las figuras para describir la figura, no para explicar las conclusiones que derivan de estas. Escriba un texto que se apoye en estas figuras para responder las preguntas.
6 Bibliografía
Bevington, P., y D. K. Robinson. 2003. Data Reduction and Error Analysis for the Physical Sciences. McGraw-Hill Education.
Este modelo sigue siendo un modelo aproximado de la realidad. Por ejemplo, no tiene en cuenta el rozamiento con el aire. Será útil si se mide (o predice mediciones) con cierta precisión.↩︎